
O projeto
VI2F – Alimentador Flexível com Visão Inteligente
O nome resume a solução: Vision, a visão artificial que identifica e analisa as peças; Intelligent, a inteligência artificial que otimiza a alimentação e o controlo de qualidade; Flexible, a capacidade de se adaptar a vários tipos de peças; Feeder, a função de alimentador automático.
O problema
Cada referência nova obriga a parar e reconfigurar.
Os alimentadores convencionais são concebidos para uma família restrita de peças. Mudar de referência obriga a trocar ferramentas, ajustar guias e reprogramar trajetórias, com paragens de linha e mão-de-obra especializada. Em peças flexíveis, frágeis ou de geometria irregular, como molas, o-rings, ganchos ou elementos em silicone, a alimentação continua muitas vezes a ser manual.
A resposta
A máquina adapta-se à peça.
Em vez de adaptar mecanicamente o equipamento a cada peça, o VI2F reconhece-a. A visão por computador e a inteligência artificial identificam, inspecionam e localizam cada peça; a manipulação robótica adaptativa separa as conformes, retira as restantes e devolve ao circuito as que ainda não foram recolhidas.
Como funciona
Do granel à peça certa.
O alimentador trabalha com uma referência de cada vez. Qualquer peça de outra referência que entre no circuito é tratada como rejeição. As imagens são ilustrações do conceito, não do equipamento final.
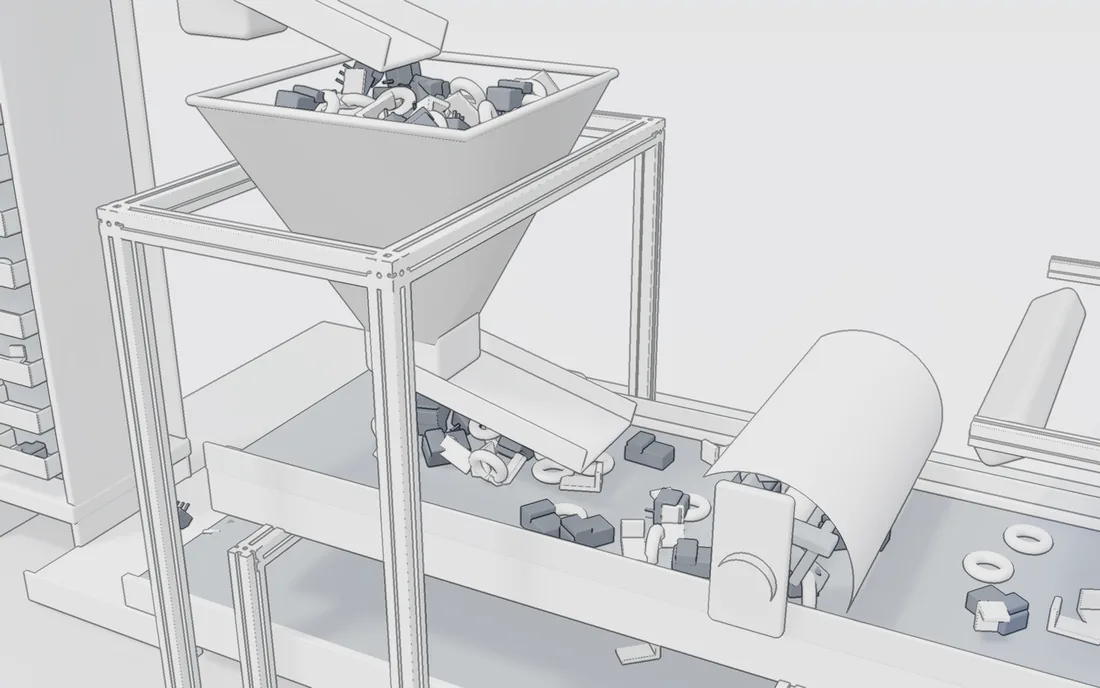 01
Alimentação a granel
As peças entram a granel e são distribuídas no tapete de forma controlada e espaçada, para reduzir sobreposições. O alimentador trabalha com uma referência de cada vez.
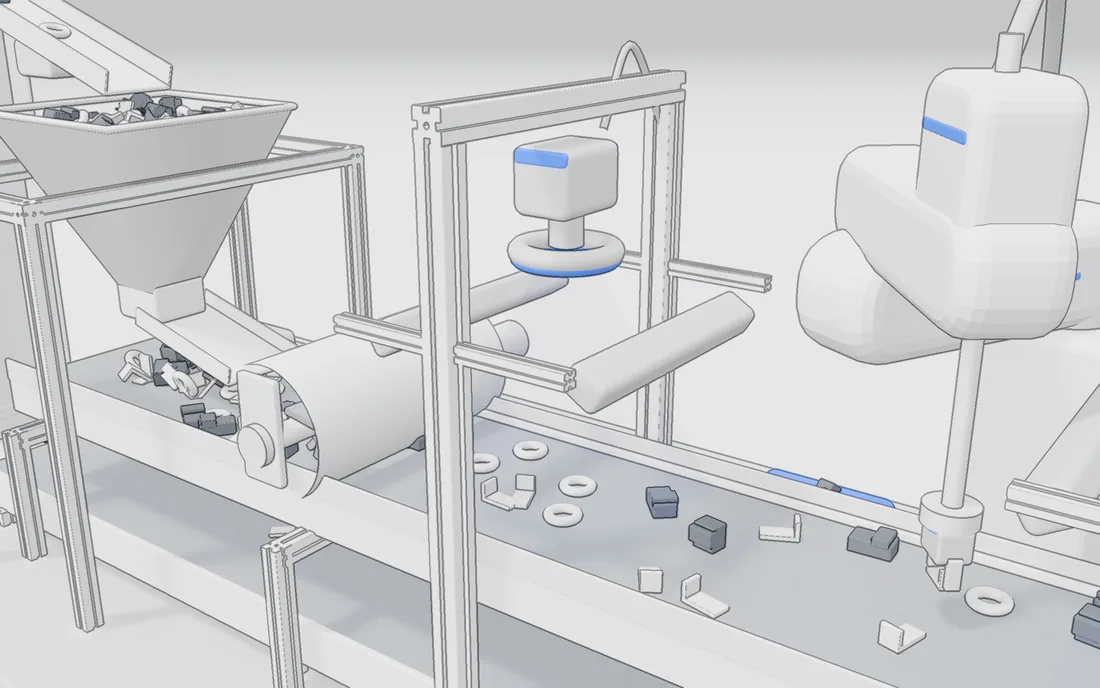 02
Primeira inspeção: visão 2D com IA
Verifica em tempo real a conformidade de cada peça e a sua separação no tapete. Peças de outra referência que apareçam no tapete são sempre tratadas como rejeição.
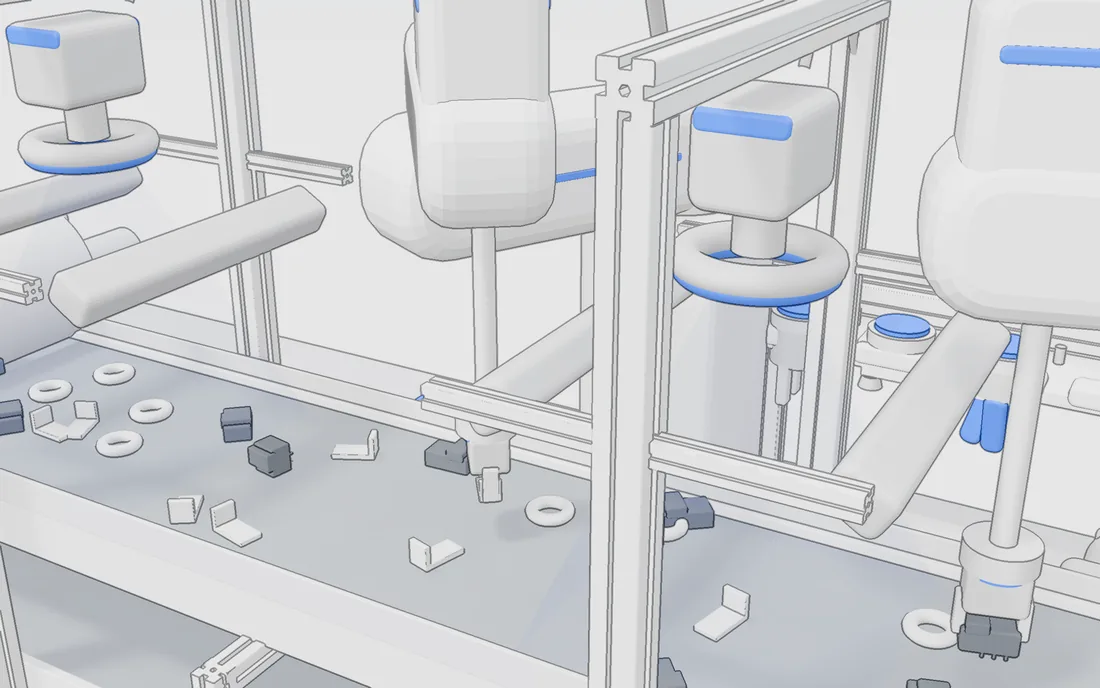 03
Rejeição e redistribuição
Um robô SCARA retira as peças não conformes e redistribui as peças válidas sobrepostas ou mal posicionadas, deixando o tapete pronto para o picking.
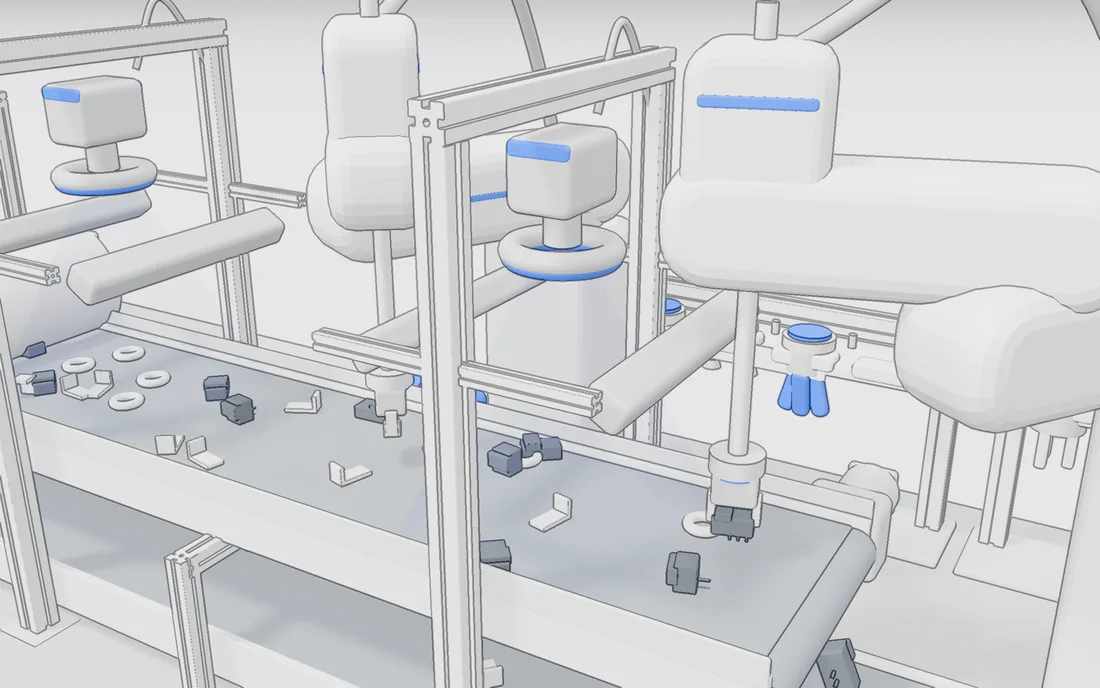 04
Segunda inspeção: posição para o picking
Uma segunda câmara 2D, mais à frente, confirma cada peça elegível e determina a sua posição e orientação, que envia ao robô de picking.
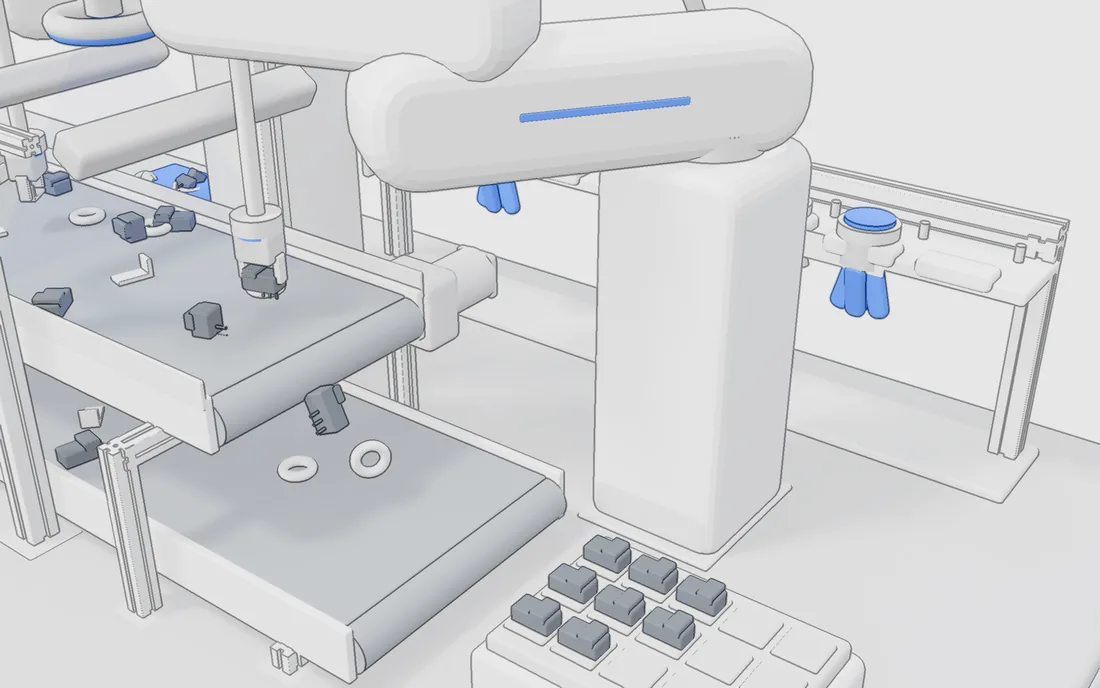 05
Picking com o tapete em movimento
O robô de picking recolhe as peças conformes com o tapete em andamento, com a visão e o robô sincronizados, e entrega-as ao processo seguinte.
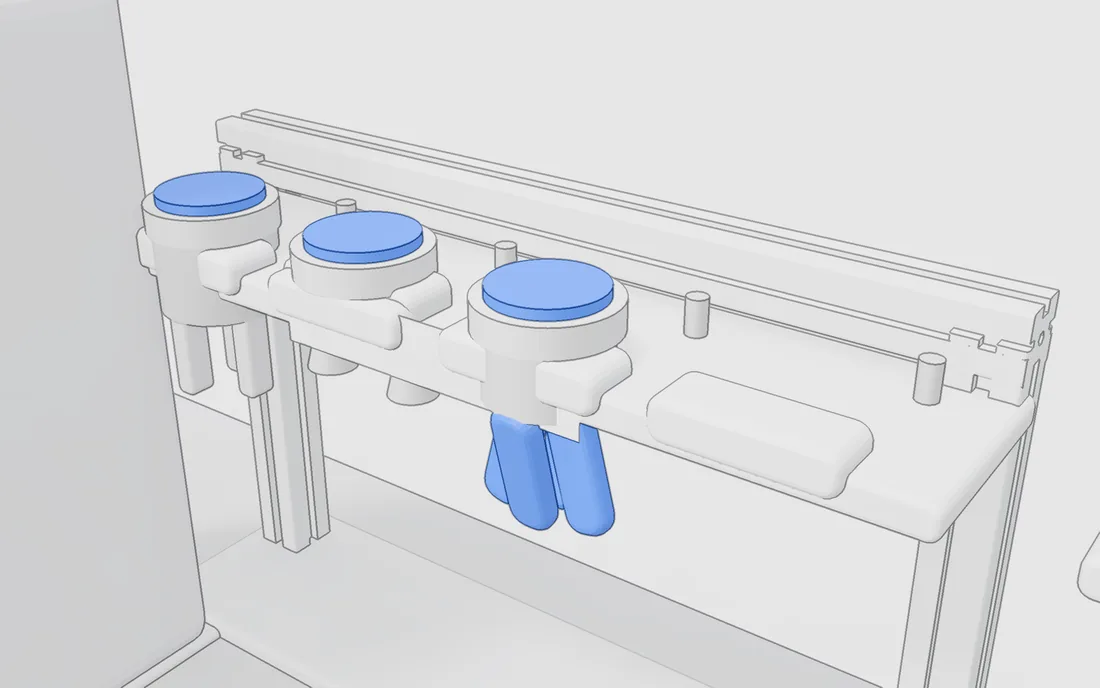 06
Troca automática de ferramenta
Cada robô tem junto de si um armazém de garras, incluindo garras macias e flexíveis, para trocar de ferramenta sem intervenção do operador.
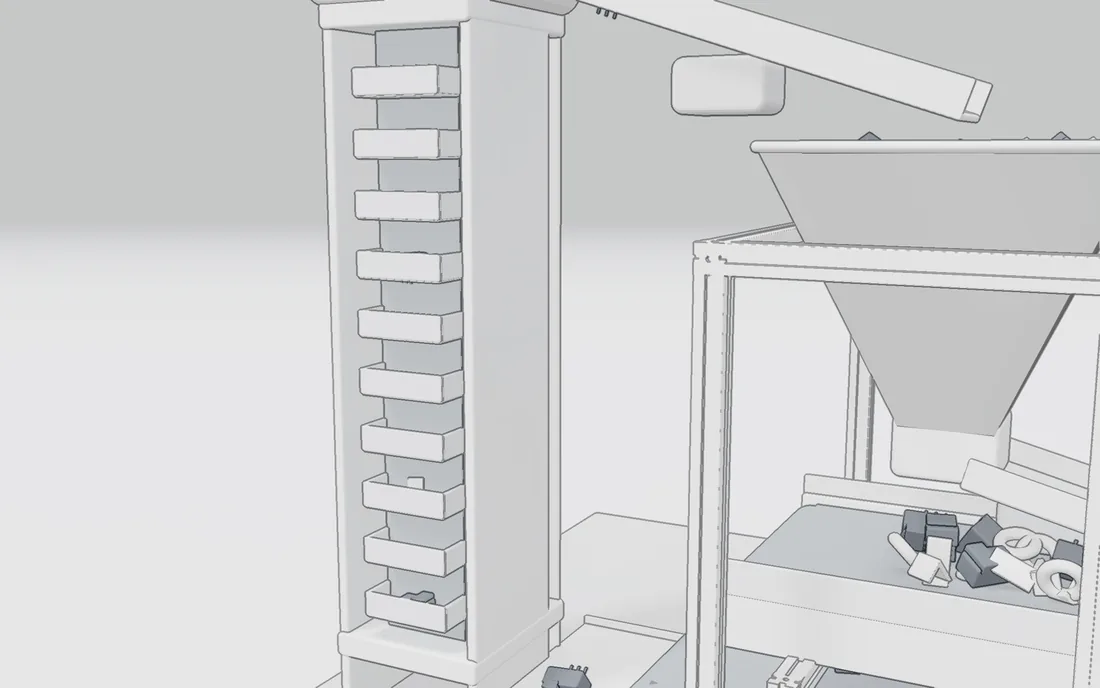 07
Recirculação
As peças válidas que não foram recolhidas caem para um transportador de retorno e um elevador devolve-as ao alimentador, sem desperdício.
Objetivos
Quatro frentes de investigação.
- 01
Alimentador flexível multiproduto
Processar peças rígidas, semirrígidas, ocas e de geometria irregular, sem reconfiguração física entre referências.
- 02
Perceção robótica com visão 2D e IA
Controlo de qualidade e localização das peças em tempo real, com modelos treinados por família de produto e não por cada referência.
- 03
Redistribuição e rejeição ativa
Robôs SCARA com garras macias e flexíveis para separar peças sobrepostas e segregar as não conformes.
- 04
Interface modular para a Indústria 4.0
Protocolos industriais normalizados (OPC UA, Profinet, EtherCAT), acesso remoto seguro, monitorização e integração com sistemas MES e ERP.
Resultados esperados
No fim dos 36 meses.
- Protótipo validado em ambiente industrial real, com nível de maturidade tecnológica 7 (TRL 7).
- Tempos de setup muito mais curtos na mudança de referência.
- Menos intervenção humana em tarefas repetitivas e críticas, com melhores condições ergonómicas.
- Mais qualidade e rastreabilidade, menos desperdício de material.
- Arquitetura aberta, integrável com diferentes marcas de robôs e com sistemas MES/ERP.
Aplicações
Setores com peças difíceis de alimentar.
A validação em ambiente industrial real conta com quatro empresas de setores distintos. Ver Consórcio.